Vídeo: ¿qué necesita un robot para moverse solo?
Este artículo acompaña a la primera unidad del curso de robótica. Resume lo que cuento en el vídeo: de qué está hecho un robot móvil, qué hace su software y cómo se coordina todo en un ejemplo, «ve a la habitación 203».
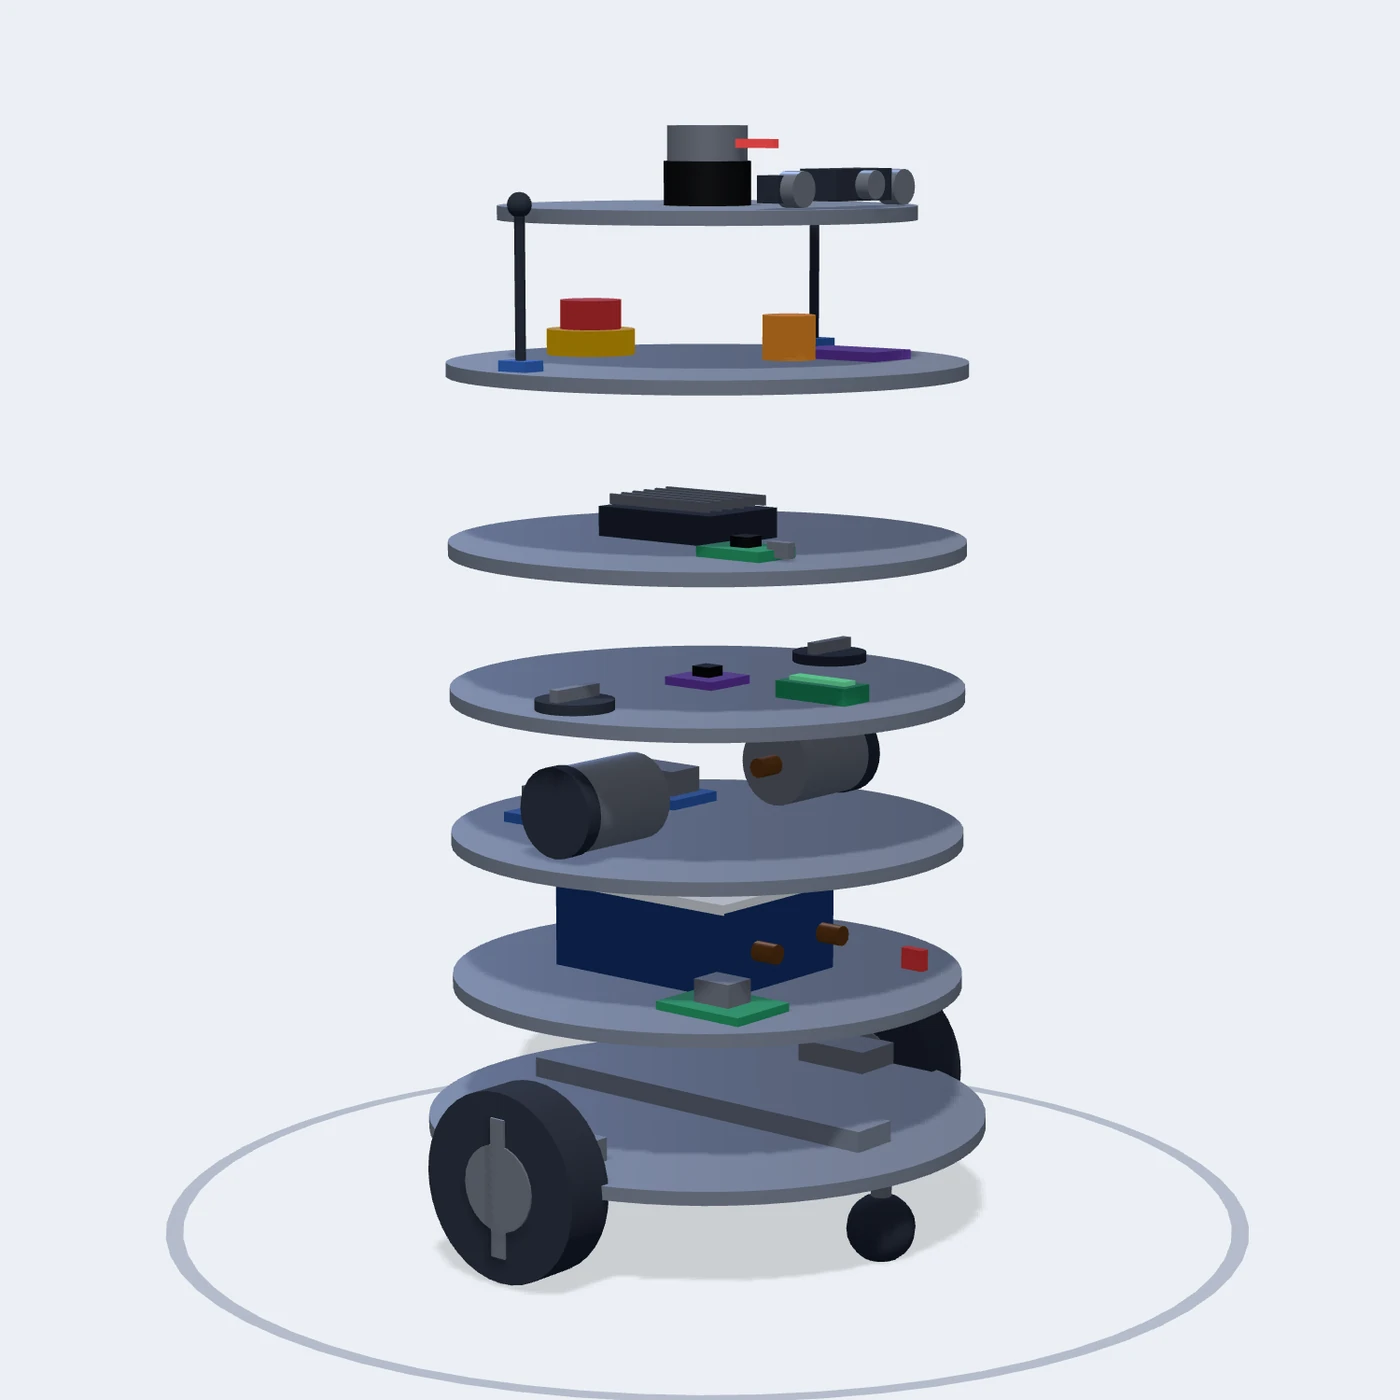
Para explicarlo uso como modelo un robot de reparto para interiores. Es una forma de agrupar los componentes, no una lista obligatoria: cada diseño puede resolverlos de manera distinta.
Capítulos del vídeo
- 0:40 Componentes físicos
- 1:10 Estructura y locomoción
- 2:31 Actuadores
- 3:33 Sensores internos
- 4:38 Sensores del entorno
- 5:47 Computación
- 6:31 Alimentación
- 7:02 Comunicaciones y seguridad
- 7:54 Cómo elegir los componentes
- 8:27 Funciones del software
- 12:54 Ejemplo completo: «ve a la habitación 203»
Los componentes físicos
Estructura y locomoción
El chasis es el soporte donde se monta todo. El material depende de la carga, el coste y el entorno: el aluminio permite estructuras ligeras, el acero ofrece resistencia a cambio de más peso, la impresión 3D facilita los prototipos (su resistencia depende del material, del diseño y de cómo se imprime) y la fibra de carbono da piezas ligeras y rígidas, aunque suele ser más cara.
Las ruedas también se eligen según el suelo y la carga: en interiores son habituales las de goma o poliuretano, y en superficies irregulares pueden convenir ruedas de mayor diámetro, neumáticos o suspensión. Después está la geometría. Una base diferencial tiene dos ruedas motrices controladas por separado y puede girar sobre sí misma; la dirección tipo coche (Ackermann) necesita espacio para describir sus giros; una base omnidireccional bien configurada puede desplazarse de lado; y las orugas son útiles en terreno difícil, aunque deslizan al girar.
Actuadores
Son los motores que mueven las ruedas. Muchos trabajan a más revoluciones de las que necesita una rueda, así que se añade una reductora: reduce la velocidad de giro y aumenta el par, con algunas pérdidas. Las opciones habituales son los motores de corriente continua con escobillas y los motores sin escobillas (brushless). Un encoder mide cuánto gira el eje, el driver entrega la potencia y un controlador compara la velocidad deseada con la real y corrige la diferencia.
Sensores internos
Dan información sobre el movimiento del robot y el estado de sus componentes: encoders, IMU y sensores de temperatura, corriente o tensión. La IMU reúne acelerómetros y giróscopos, y con ellos se puede estimar el cambio de orientación; pero si no se corrige con otras referencias, el rumbo se desvía con el tiempo (deriva). Con los encoders se estima el movimiento contando los giros de las ruedas, lo que se llama odometría de ruedas: si una rueda patina, el error se acumula.
Sensores del entorno
El LiDAR mide distancias con luz láser; en el ejemplo uso uno de barrido en 2D, que toma medidas alrededor del robot en un plano. Funciona sin luz ambiente, pero los cristales y los espejos pueden dar medidas difíciles de interpretar, y una distancia por sí sola no dice si el objeto es una pared o una persona. Las cámaras aportan color, textura y texto, aunque el resultado depende de la iluminación. Se pueden complementar, y para combinar sus datos hay que conocer su posición en el robot y calibrarlos. En exteriores también puede usarse un receptor GPS, que da una referencia global con errores y suele fallar en interiores.
Computación
Una arquitectura habitual combina un microcontrolador con un ordenador a bordo. El microcontrolador se encarga de tareas periódicas, como leer encoders y controlar motores; el ordenador, con más capacidad, interpreta imágenes, gestiona mapas y planifica rutas. En este curso uso como referencia Linux y ROS 2. Lo importante es que cada tarea termine dentro del plazo que necesita: si el robot tarda en procesar, reacciona tarde, y eso limita la velocidad a la que puede ir con seguridad.
Alimentación
Incluye la batería, los reguladores y las protecciones. Una primera estimación de la autonomía se obtiene dividiendo la energía utilizable (Wh) entre la potencia media consumida (W): 200 Wh entre 50 W dan cuatro horas ideales, antes de contar pérdidas, variaciones de consumo y la reserva para volver a cargar. Las protecciones incluyen fusibles, límites de corriente y un sistema de gestión de batería (BMS).
Comunicaciones y seguridad
CAN se usa mucho por su robustez; I²C y SPI sirven para conectar circuitos a corta distancia; y hay enlaces serie como UART, USB o Ethernet para cámaras y algunos LiDAR. En seguridad, la parada no debe depender solo del programa de navegación: si el ordenador falla o se pierde la comunicación, el robot tiene que poder detenerse de forma segura (una parada de emergencia, un watchdog que vigile las señales de funcionamiento). La pregunta de diseño es: si el ordenador se bloquea a mitad del pasillo, ¿cómo conseguimos que el robot se detenga de forma segura?
Cómo elegir los componentes
Conviene empezar por los requisitos: qué carga llevará, a qué velocidad, durante cuánto tiempo y en qué entorno. Las decisiones están relacionadas (la carga y las pendientes influyen en los motores, el consumo en la batería, y el conjunto en la estructura), así que el diseño se revisa varias veces. Mi consejo: empezar por los requisitos, comprobar los cálculos con pruebas y dejar margen para las condiciones reales.
Las funciones del software
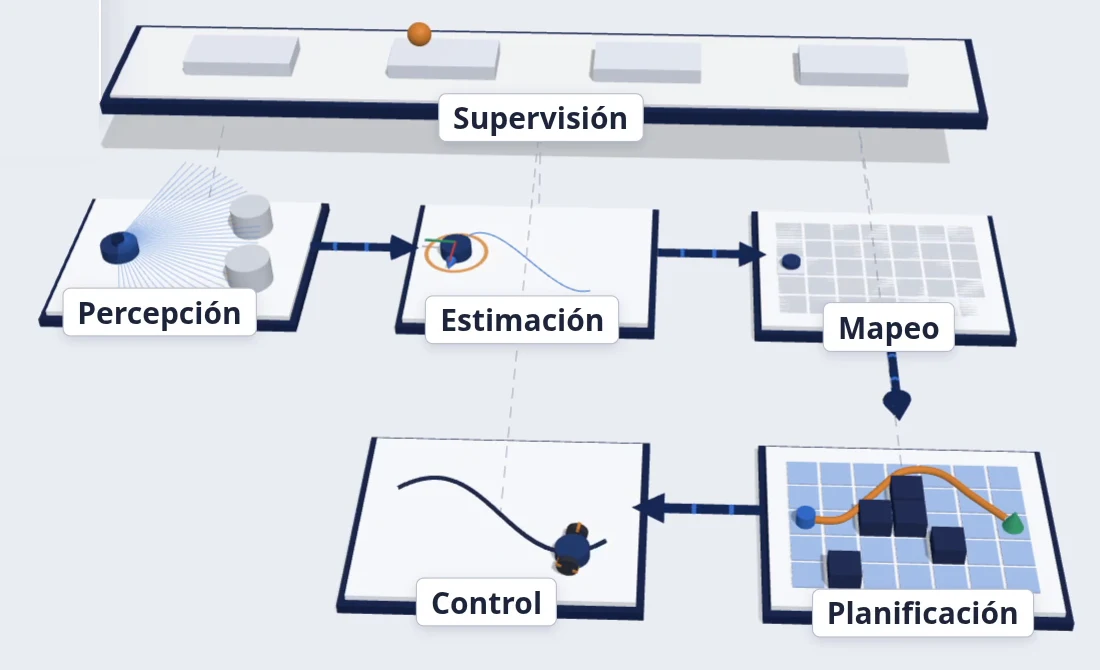
Dividimos el trabajo en módulos: cada uno recibe información, realiza una tarea y produce un resultado. Es un esquema simplificado, porque en un sistema real hay intercambio de datos en varias direcciones. En ROS 2 estas funciones pueden repartirse entre nodos que se comunican mediante interfaces definidas.
- Percepción: convierte las medidas de los sensores en información útil, como dónde hay obstáculos. Detectar un obstáculo no es lo mismo que reconocer que es una persona, y puede fallar de dos maneras: detectar algo que no existe o pasar por alto un obstáculo real.
- Estimación del estado: calcula la posición, la orientación y la velocidad. Combina la odometría y la IMU con otras referencias (LiDAR, cámaras, GPS), normalmente con un filtro de Kalman o una de sus variantes, y además de la estimación calcula su incertidumbre. Conviene distinguir estimar cuánto nos hemos movido de localizar el robot dentro de un mapa.
- Mapeo: representa el entorno. Para navegar en 2D es habitual la cuadrícula de ocupación, con celdas libres, ocupadas o sin observar. Si el robot estima su posición y construye el mapa a la vez, se llama SLAM.
- Planificación: con el mapa, la posición y el destino, busca un camino que el robot pueda recorrer. Distingue entre un planificador global (puede usar algoritmos como A* o Dijkstra) y una respuesta local que usa las observaciones recientes; si algo impide continuar, como una puerta cerrada, hay que recalcular.
- Control: calcula las órdenes necesarias para seguir el camino. En lazo cerrado se usan las medidas para comprobar el resultado y corregir las diferencias. Un controlador de navegación puede pedir una velocidad de avance y otra de giro, que luego se convierten en velocidades de rueda; a nivel de motor es habitual un PID.
- Supervisión: coordina la misión y gestiona las incidencias, con una máquina de estados o un árbol de comportamiento. Si queda poca batería puede iniciar la vuelta al cargador, y si falta información necesaria debe activar una respuesta prevista, como una parada segura.
Un ejemplo completo: «ve a la habitación 203»
Para el ejemplo suponemos que el robot ya dispone de un mapa y de una lista que relaciona los nombres de las habitaciones con sus puntos de destino. Las funciones se explican por separado, aunque durante la navegación muchas trabajan a la vez y se actualizan a ritmos distintos.
- Sensores. El LiDAR toma medidas a distintos ángulos y cada una es una distancia; son datos sin interpretar.
- Mapa. En la visualización, el gris significa desconocido, el blanco libre y el negro ocupado: una cuadrícula de ocupación.
- Localización. Los puntos azules son hipótesis de posición y orientación (un filtro de partículas, como AMCL). Las que explican mejor las medidas del LiDAR ganan peso y la nube se va concentrando.
- Planificación. La supervisión consulta el punto asociado a la habitación 203 y lo envía como objetivo. El planificador calcula un camino por el pasillo y a través de la puerta.
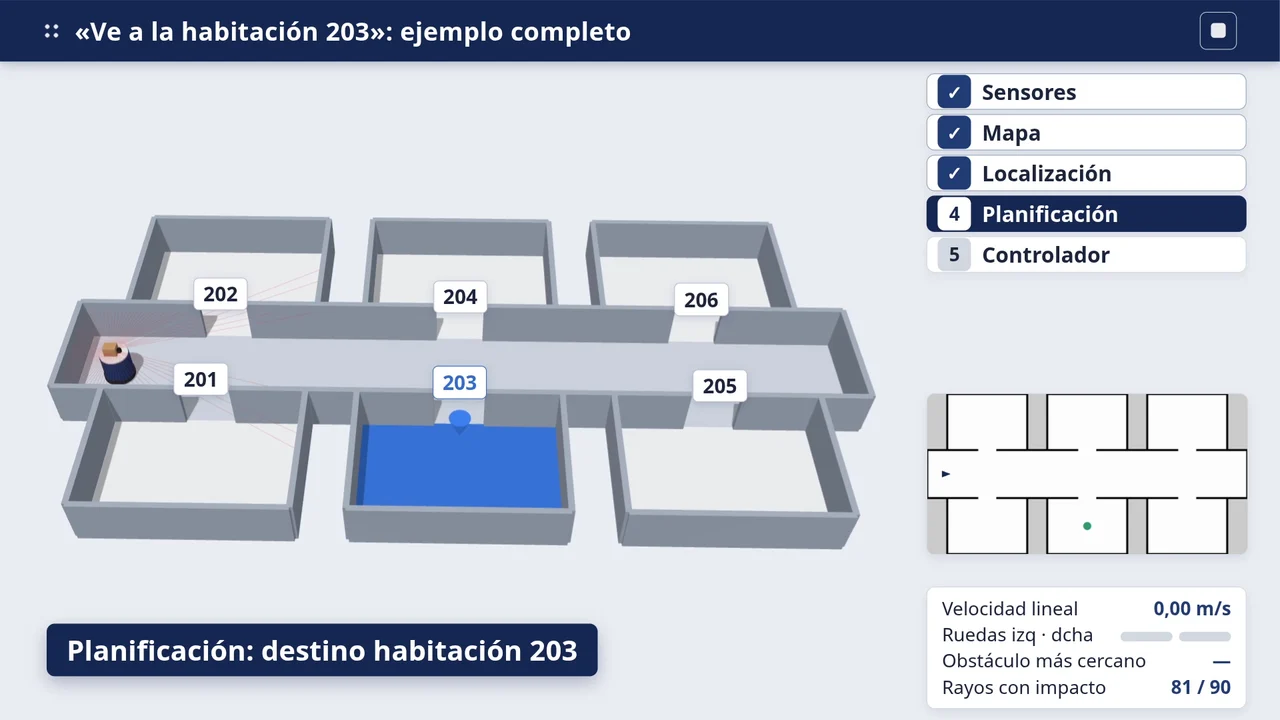
- Controlador. El robot empieza a seguir el camino y aparece una persona. El LiDAR detecta un obstáculo que no estaba en el mapa guardado; para reaccionar no hace falta reconocerlo como persona, basta con detectar que ocupa el espacio por el que iba a pasar. La navegación local calcula una trayectoria que lo rodea (en naranja) y las órdenes se convierten en velocidades de rueda.
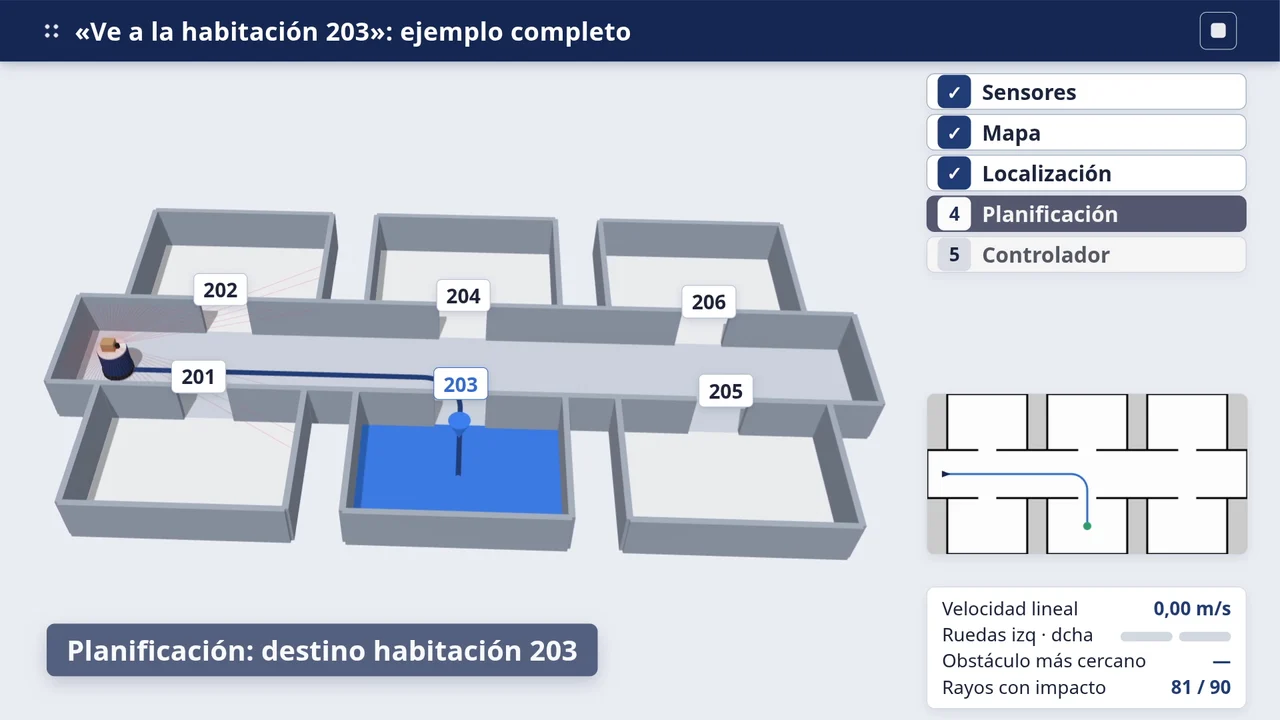
- Llegada. Se comprueba que el robot está dentro de las tolerancias configuradas, la misión de navegación se da por completada y se ordena la parada.
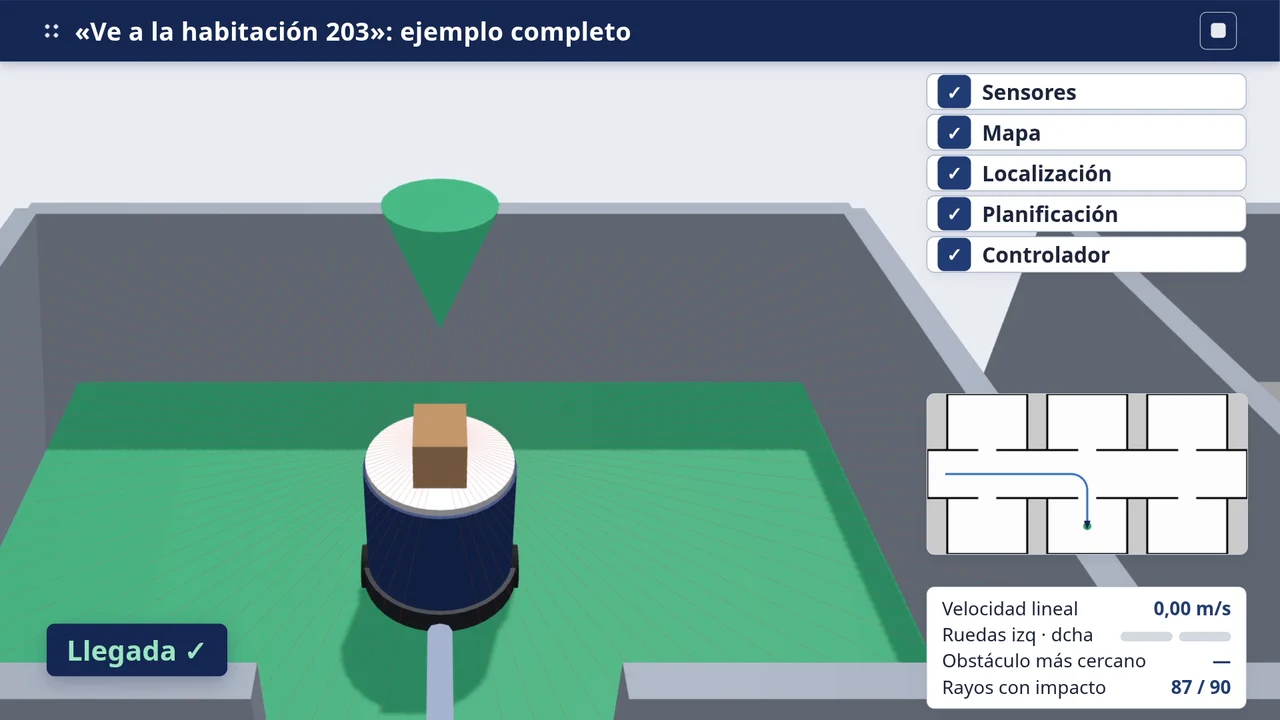
Durante todo el recorrido se repite el ciclo de observar, estimar y actuar, y la supervisión responde si algo impide continuar. La idea con la que me quedo: para que un robot se mueva de forma autónoma, sus sensores, su mecánica y su software tienen que trabajar juntos.
Dónde profundizar en esta web
- El proyecto del robot móvil.
- Mini robot: el robot diferencial con ROS 2 sobre el que sale lo que cuento.
- Simular navegación con ROS 2 y CAN BUS y modularidad.
- Herramientas: la calculadora de RPM, la calculadora del robot y la ficha del motor, útiles para dimensionar motores y reductoras.
- Tienda y contacto.
Referencias
- Lynch y Park, Modern Robotics (Northwestern University): robots móviles con ruedas y odometría.
- VectorNav: qué es una unidad de medida inercial y el filtro de Kalman.
- GPS.gov: precisión del GPS.
- OpenCV: calibración de cámara.
- Nav2: estimación de estado, AMCL, servidores de navegación y árboles de comportamiento.